Setiembre - Diciembre del 2026 • Vol. 19 • Núm. 57
Setiembre - Diciembre del 2026 • Vol. 19 • Núm. 57
ARIEL: Inteligencia Robótica Autónoma para Aprendizaje en Educación
ARIEL: Autonomous Robotic Intelligence for Educational Learning
|
Isaac Méndez Barquero Estudiante egresado, Escuela de Ingeniería Mecatrónica, Instituto Tecnológico de Costa Rica, Cartago, Costa Rica |
|
Pablo Portuguez Peraza Estudiante, Escuela de Ingeniería Mecatrónica, Instituto Tecnológico de Costa Rica, Cartago, Costa Rica |
|
Juan Carlos Brenes-Torres Profesor, Escuela de Ingeniería Mecatrónica, Instituto Tecnológico de Costa Rica, Cartago, Costa Rica |
Fecha de recepción: 27 de marzo 2026 | Fecha de aprobación: 31 de agosto 2026
Resumen
Este artículo presenta el diseño y desarrollo de ARIEL (Autonomous Robotic Intelligence for Educational Learning), un brazo robótico de bajo costo, concebido como una plataforma didáctica para la enseñanza de la robótica y la mecatrónica. El sistema emplea una estructura híbrida de aluminio y componentes impresos en 3D, con una configuración de actuadores (motores) en la base para minimizar la masa que debe movilizar el robot. El control se gestiona mediante un microcontrolador y una interfaz gráfica en computadora, lo que facilita el estudio práctico de temas avanzados de robótica como cinemática directa e inversa (descripción matemática del robot). Mediante simulaciones y pruebas en un prototipo físico, se validaron las ecuaciones de control desarrolladas. Se considera que el robot ARIEL representa una herramienta compleja y económicamente accesible para el aprendizaje experimental en entornos universitarios. Este es fruto de un proyecto de investigación estudiantil en el Tecnológico de Costa Rica.
Palabras clave: Robótica educativa, brazo robótico, cinemática directa, cinemática inversa
Abstract
This article presents the design and development of ARIEL (Autonomous Robotic Intelligence for Educational Learning), a low-cost robotic arm conceived as a didactic platform for teaching robotics and mechatronics. The system utilizes a hybrid structure of aluminum and 3D-printed components, featuring an actuator (motor) configuration at the base to minimize the robot’s moving mass. Control is managed via a microcontroller and a computer graphical interface, facilitating the practical study of advanced robotics topics such as forward and inverse kinematics (mathematical description of the robot). Through simulations and testing on a physical prototype, the developed control equations were validated. The ARIEL robot is considered a sophisticated and economically accessible tool for experimental learning in university environments. This is the outcome of a student project at the Costa Rica Institute of Technology.
Key words:Educational robotics, robotic arm, direct kinematics, inverse kinematics
Introducción
El aprendizaje de la robótica es un área multidisciplinaria en la que se aplican conceptos de mecánica, electrónica, control y programación, lo que conlleva una fuerte componente práctica. Los cursos de robótica de nivel universitario tienen el objetivo de que los estudiantes comprendan y apliquen conceptos avanzados, tales como cinemática inversa, dinámica del manipulador, generación de trayectorias y control. Estos se refieren a la descripción matemática del robot y sus movimientos en cuanto a posición, velocidad y aceleración; así como al manejo de los motores para lograr los valores de referencia. Sin embargo, existe una carencia de brazos robóticos educativos que permitan la enseñanza práctica de estos conceptos. Esto limita la experiencia de aprendizaje de los estudiantes y la capacidad del curso para ofrecer una educación integral en robótica. Se detecta la necesidad de un brazo robótico funcional y didáctico, diseñado específicamente para el entorno educativo.
En muchas universidades alrededor del mundo se ha detectado el problema de la falta de involucramiento práctico por parte de los estudiantes de ingeniería en los cursos de robótica. Así, en [1] se desarrolló una serie de brazos robóticos para implementarlos en un curso de robótica y se concluyó que esta herramienta logró aumentar la atención y la comprensión de los estudiantes sobre la teoría de robótica. En [2] se desarrolló un brazo robótico de dos grados de libertad, justificado en que un robot industrial es un equipo económicamente muy costoso y esto es un reto para las universidades. En [3] se ataca también el problema de la distancia existente entre la teoría y la práctica de la robótica, y lo hacen por medio de un proyecto de modalidad “Do It Yourself” o “Hazlo Tú Mismo” para enfrentar los costos que involucra generalmente un manipulador robótico. En [4] y [5] se desarrolló un brazo robótico de cuatro grados de libertad para motivar a los estudiantes de un curso avanzado de ingeniería. Esta metodología tuvo una aprobación del 94.6 % por parte de los estudiantes del curso.
El proyecto ARIEL (Autonomous Robotic Intelligence for Educational Learning) busca atacar la problemática planteada mediante el diseño y prototipado de un brazo robótico de tres grados de libertad (3 DOF) con un enfoque educativo. Este robot permitirá a los estudiantes aprender y practicar los conceptos fundamentales de la robótica de manera efectiva y práctica. Se optó por un diseño mecánico minimalista que simplifique los costos económicos y la complejidad técnica, sin comprometer la robustez necesaria para su uso educativo. Se creó también una interfaz gráfica amigable que permite a los usuarios interactuar con el manipulador de manera intuitiva, independientemente de su nivel de experiencia previa. Este proyecto se enmarca en la modalidad de proyecto estudiantil de la Vicerrectoría de Investigación del Instituto Tecnológico de Costa Rica, en las siguientes secciones se presenta el diseño realizado y resultados obtenidos.
Materiales y métodos
El diseño de un brazo robótico con fines educativos es un proceso amplio que conlleva numerosos subsistemas mecatrónicos y retos ingenieriles, por lo que resulta indispensable contar con una ruta clara. Se plantearon los siguientes requerimientos de diseño como guía:
1. El sistema diseñado contará con tres grados de libertad (3 DOF) de movimiento.
2. El espacio de trabajo del robot no será inferior a 30x20x10 cm (largo, ancho y altura).
3. La herramienta debe tener una capacidad de carga de 500 g.
4. El sistema debe ser capaz de dibujar formas básicas y arbitrarias sobre una lámina.
5. La herramienta será modular (intercambiable).
6. El sistema dispondrá de una interfaz gráfica intuitiva para indicar el modo de operación.
7. Los modos de operación incluirán: cinemática inversa, trayectorias básicas y trayectorias arbitrarias. Esto es la descripción matemática del robot y sus movimientos.
Diseño de la mecánica del robot
El requerimiento más básico por cumplir es el del espacio de trabajo, pues este determina la geometría fundamental del robot y, por ende, el largo de los vínculos. Considerando que el robot se ubique en el centro de la zona de trabajo, se calculó el desplazamiento más extremo, el cual corresponde a la hipotenusa del triángulo formado por las coordenadas (15,20,10), resultando en aproximadamente 27 cm. Con base en esto, se escogieron longitudes para los vínculos tales que, al estar levemente flexionados (aproximadamente a 165°), alcancen dicho desplazamiento.
Dado que se requiere precisión y fuerza, los motores a pasos son los actuadores asequibles localmente que mejor cumplen con estas características. No obstante, debido a su elevado peso, se decidió no colocarlos directamente en las articulaciones, ya que se requerirían motores excesivamente potentes para elevar el propio peso de los actuadores previos. Por esta razón, se optó por situar los actuadores en la base del sistema y transmitir la potencia a través de poleas dentadas estándar y fajas.
El siguiente paso consistió en la selección del material y la geometría de los componentes, principalmente de los vínculos, que son los que soportan las cargas de forma más directa. Para ello, se realizaron cálculos de esfuerzo, determinando el grosor mínimo necesario según el material. Se determinó que el aluminio es el material idóneo para los vínculos, debido a su capacidad para soportar la carga con un espesor de lámina muy delgado y a su mayor rigidez en comparación con los plásticos utilizados en impresión 3D.
Para piezas con geometrías más complejas, como la base y la herramienta, se utilizó impresión 3D con filamento PETG. Este material es fácil de imprimir, económico y mecánicamente más resistente que el PLA; además, estas piezas no soportan cargas esenciales del mecanismo ni requieren una rigidez extrema.
Finalmente, se realizaron simulaciones mecánicas mediante el software Autodesk Inventor, encontrando que los cálculos iniciales fueron conservadores (Figura 1).
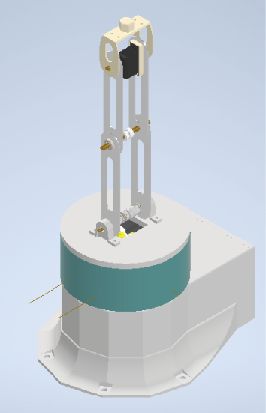
Figura 1. Diseño asistido por computadora del brazo robótico del proyecto ARIEL. (Fuente: elaboración propia)
Estudio de la cinemática del robot
Estudiar la cinemática del robot permite determinar el espacio de trabajo y obtener las ecuaciones que relacionan las posiciones angulares de las articulaciones con las posiciones cartesianas en el final del robot.
Se utilizó la convención de Denavit-Hartenberg (Cuadro 1), que describe matemáticamente al robot, y se obtuvo una matriz de transformación (Ecuación 1) que indica la posición y orientación de la herramienta respecto a la base del robot (Figura 2), a esto se le conoce como cinemática directa. En dicha matriz se utiliza la notación simplificada: cxyz=cos(x + y + z) y sxyz=sen(x + y + z). En este caso se supuso que existía rotación en la base del robot con ángulo θ1. Esta expresión permite saber a qué lugar llega la punta del robot cuando se especifican los ángulos en las articulaciones por medio de los motores.
Cuadro 1. Parámetros de Denavit Hartenberg especificados para el robot.
|
i |
ai−1 |
αi−1 |
di |
θi |
|
1 |
0 |
0 |
0 |
θ1 |
|
2 |
0 |
90° |
0 |
θ2 |
|
3 |
l2 |
0 |
0 |
θ3 |
|
4 |
l3 |
0 |
0 |
0 |
|
|
c123_ c1s23 _ (c12s3 + c13s2) s1 l1(c123 _ c1s23) + l2 c12 s1c23 _ s123 _ (s13 c2 +s12 c3) _c1 l1 (s1 c23 _ s123 ) + l2 c1 s2 s2 c3 + c2s3 c23 _s23 0 l1 (s2 c3 + c2 s3) + l2 s2) 0 0 0 1 |
(1) |
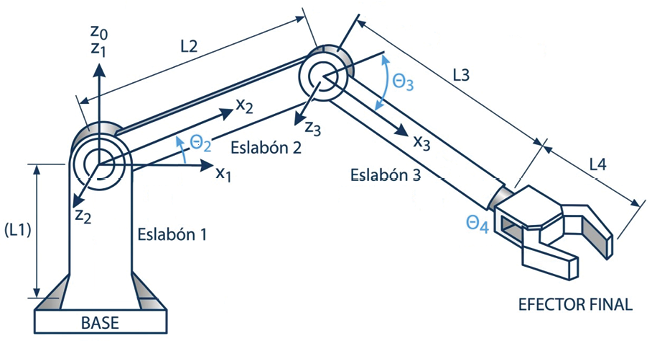
Figura 2. Diagrama del brazo robótico y asignación de sistemas de referencia utilizados.
(Fuente: elaboración propia)
Además, se encontraron las ecuaciones de cinemática inversa para encontrar los ángulos que deben cumplir las articulaciones cuando se especifica una posición de la herramienta o punta del robot. Este es el proceso contrario a la Ecuación 1 y representa el caso de uso más general, cuando solo se sabe a dónde debe llegar el robot. Se utilizó la simplificación de manejar el robot únicamente en un plano, se define la ubicación (x, y) y la orientación θb deseada de la herramienta. Mediante las Ecuaciones 2 y 3, se calcula la ubicación deseada en la articulación 4. Luego, con las Ecuaciones 4, 5 y 6, se calculan los ángulos de las articulaciones 3, 2 y 4, respectivamente.
|
(2) |
w = x ± l4 cos(θb) |
|
(3) |
z = y ± l4 sin(θb) |
|
(4) |
|
|
(5) |
θ2=atan2(z,w)-atan2(l3 sinθ3, l2+l3 cosθ3 ) |
|
(6) |
θ4=180 _ θ2+θ3 _ θb |
Electrónica y control del robot
Se seleccionó el uso de motores paso a paso tipo Nema 23. Para su accionamiento, se implementó un control de posición mediante controladores modelo TB6600, los cuales cumplen con los requerimientos de corriente y voltaje de los motores. Con estos controladores, el control de posición es directo a través de instrucciones ejecutadas en un microcontrolador modelo ESP32.
El flujo de control diseñado consiste en lo siguiente: la computadora realiza los cálculos cinemáticos, mediante los cuales se obtienen los ángulos de giro requeridos para cada motor. Estos ángulos se transmiten al microcontrolador mediante el protocolo de comunicación serial; y los traduce a las señales eléctricas necesarias para que los controladores accionen los motores. Se fabricó un circuito básico en una placa que permite interconectar los controladores con la fuente de alimentación y las señales de control.
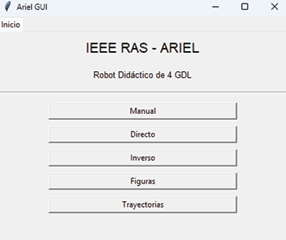
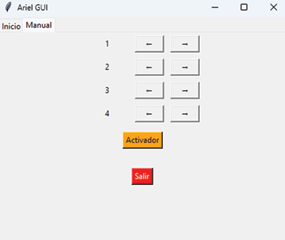
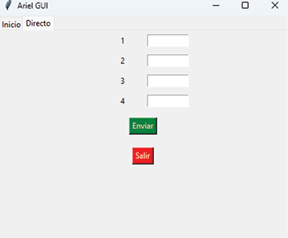
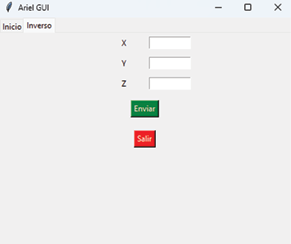
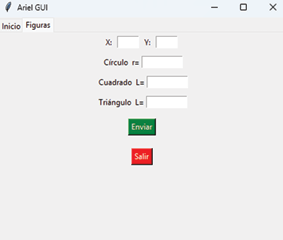
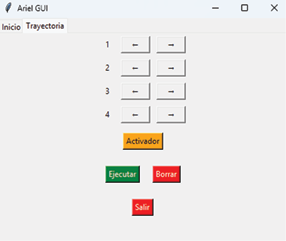
Para facilitar el manejo del robot por parte de los estudiantes, se desarrolló una interfaz gráfica de usuario en el lenguaje Python que permite controlar tanto los motores de forma individual como el robot de manera integral desde una computadora. En la Figura 3 se pueden observar las distintas pantallas desarrolladas para este fin.
|
|
|
|
|
|
|
|
Figura 3. Diversas pantallas generadas para la interfaz gráfica. De izquierda a derecha: arriba: Inicio, Modo manual, Modo directo; abajo: Modo inverso, Modo figuras, Modo ruta. (Fuente: elaboración propia)
Discusión de resultados
Durante la manufactura de las piezas diseñadas se comprobó los diseños y tolerancias usadas, en este los rodamientos se ajustaron adecuadamente a los vínculos del robot y los ejes no tuvieron un ajuste ideal, pero si al menos satisfactorio. Como reemplazo de las articulaciones de bronce originalmente previstas, se utilizó material impreso en 3D. El ensamble final, a excepción de las fajas de transmisión, se muestra en la Figura 4.
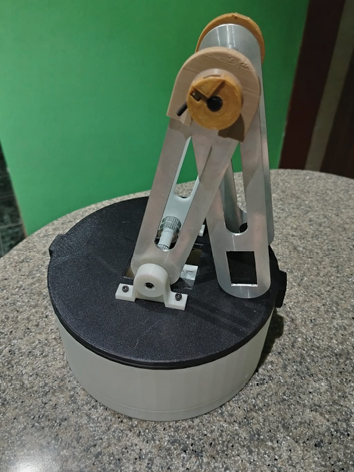
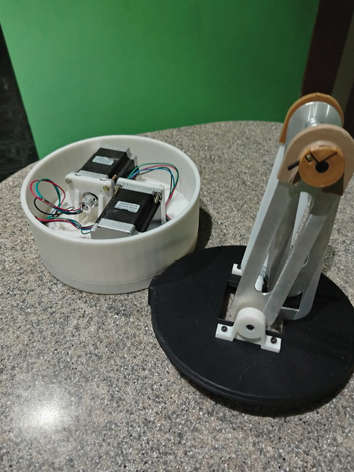
Figura 4. Implementación del ensamble del robot. Base giratoria cerrada y base giratoria abierta.
(Fuente: elaboración propia)
Las pruebas de control básico de los motores paso a paso fueron exitosas, logrando mover todos los actuadores de forma simultánea. Asimismo, utilizando el prototipo inicial fabricado con impresión 3D y acrílico, se validó el movimiento de las articulaciones mediante el sistema de fajas y poleas. También se logró establecer la conexión con la computadora a través del protocolo serial, permitiendo tanto el envío como la recepción de comandos. De esta forma, se cumplió de manera fundamental con los objetivos de control propuestos: la manipulación de los motores mediante comandos externos.
La cinemática, específicamente las ecuaciones desarrolladas, fue comprobada mediante diversas simulaciones. La primera se realizó en el software CoppeliaSim, lo que permitió verificar que el diseño mecánico cumpliera con las especificaciones geométricas y facilitó el ajuste de los ejes de rotación (Figura 5).
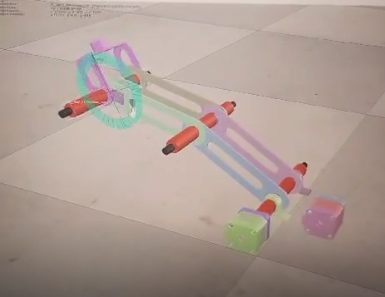
Figura 5. Brazo robótico en ambiente de simulación CoppeliaSim. (Fuente: elaboración propia)
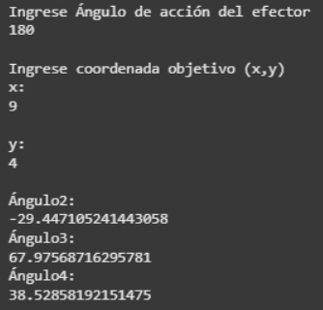
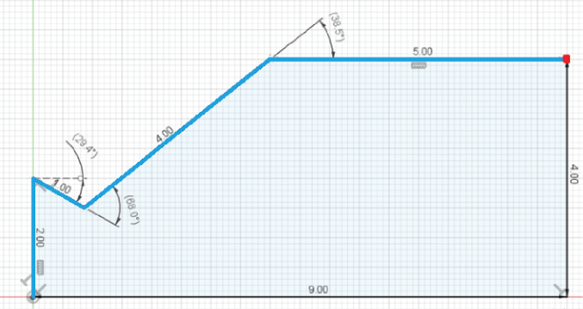
La segunda simulación se desarrolló en el lenguaje Python con el fin de demostrar la validez matemática de las ecuaciones cinemáticas; es decir, asegurar que las articulaciones roten según la posición que se desea alcanzar. En la Figura 6, los elementos azules representan los vínculos del robot y el punto rojo indica la posición final deseada. En esta representación se puede apreciar cómo los ángulos de cada vínculo coinciden con los valores entregados por el código de control.
|
|
|
Figura 6. Validación matemática del método de simplificación de grados de libertad para el estudio cinemático. Izquierda: valores devueltos por el código de simulación. Derecha: verificación de los datos del código en un croquis. (Fuente: elaboración propia)
Conclusiones
En el proyecto ARIEL se desarrolló la estructura mecánica del brazo robótico con un enfoque minimalista y resistente, mediante un análisis geométrico, mecánico y de materiales que permitió seleccionar las geometrías y materiales más adecuados para garantizar su funcionalidad y facilidad de manufactura. Se realizaron los análisis cinemáticos directo e inverso, validados mediante simulaciones del modelo por computadora y las ecuaciones correspondientes. Además, se diseñó una interfaz gráfica que facilita la comunicación entre el usuario y el sistema.
La experiencia de diseñar un manipulador robótico desde cero evidenció la complejidad del proceso y la necesidad de contar con un equipo multidisciplinario que combine diversas áreas de la ingeniería. También puso de manifiesto la importancia de equilibrar la relación costo-robustez, ajustando los requerimientos de diseño a los recursos disponibles.
Este proyecto representa un avance significativo que sienta las bases para futuros desarrollos más estructurados. A partir de los aprendizajes obtenidos, será posible optimizar el diseño y alcanzar plenamente los objetivos planteados en etapas posteriores.
Agradecimientos
Los autores desean dar un especial agradecimiento a las siguientes personas que trabajaron en distintas partes del proyecto: Luis Castillo Calderón – Estructura mecánica del robot, Joel Chavarría González – estructura mecánica del robot, Joel Akbar Punongbayan Bejarano – cinemática del robot, Javier Alejandro Sibaja Vargas – programación de interfaz.
Bibliografía
[1] S. S. K. Chan, J. Geng, M. S.-Y. Jong, and D. T. M. Lau, “Addressing the challenges in engineering classes: Harnessing active learning in a robotics course,” in 2018 International Symposium on Educational Technology (ISET), pp. 162–164, 2018.
[2] P. D. Widayaka, P. Puspitaningayu, S. A. Alamsyah, R. F. Muktiadji, A. Widodo, and R. Abdillah, “Design and implementation of 2-dof arm manipulator robot as robotic kinematic learning platform,” in 2023 Sixth International Conference on Vocational Education and Electrical Engineering (ICVEE), pp. 197–201, 2023.
[3] A. S. Barbosa, A. P. de Oliveira, A. R. Silva, A. S. C.A. Vilas Boas, E. R. Vilas Boas, F. S. de Almeida, J. V. A. e Souza, and M. A. Vilas Boas, “Design and development of a manipulator for educational robotics,” in 2018 Latin American Robotic Symposium, 2018 Brazilian Symposium on Robotics (SBR) and 2018 Workshop on Robotics in Education (WRE), pp. 554– 561, 2018.
[4] J. A. N. Cocota, H. S. Fujita, and I. J. da Silva, “A low-cost robot manipulator for education,” in 2012 Technologies Applied to Electronics Teaching (TAEE), pp. 164–169, 2012.
[5] J. A. Naves Cocota, T. D’Angelo, P. M. de Barros Monteiro, and P. H. V. Magalhaes, “Designánd implementation of an educational robot manipulator,” in 2014 XI Tecnologias Aplicadas a la Ensenanza de la Electronica (Technologies Applied to Electronics Teaching) (TAEE), pp. 1–6, 2014.
Sobre los autores
Isaac Méndez- Barquero
Egresado de Ingeniería en Mecatrónica del Instituto Tecnológico de Costa Rica. Participó como estudiante investigador del proyecto estudiantil “Diseño de manipulador robótico 3DoF para la enseñanza de Robótica”, adscrito a la Vicerrectoría de Investigación y Extensión.
Pablo Portuguez-Peraza
Estudiante de Ingeniería en Mecatrónica del Instituto Tecnológico de Costa Rica. Participó como estudiante investigador del proyecto estudiantil estudiantil “Diseño de manipulador robótico 3DoF para la enseñanza de Robótica”, adscrito a la Vicerrectoría de Investigación y Extensión.
Juan Carlos Brenes-Torres
Profesor de la Escuela de Ingeniería en Mecatrónica del Instituto Tecnológico de Costa Rica. Investigador en temas de robótica, robótica de enjambres, robótica móvil, tecnologías bioinspiradas, robótica educativa, robótica colaborativa. Estudiante doctoral en la Universidad Politécnica de Valencia, España. ORCID: 0000-0001-6323-2173